平等互利,相互协作,在持续合作中共同发展。
新闻中心
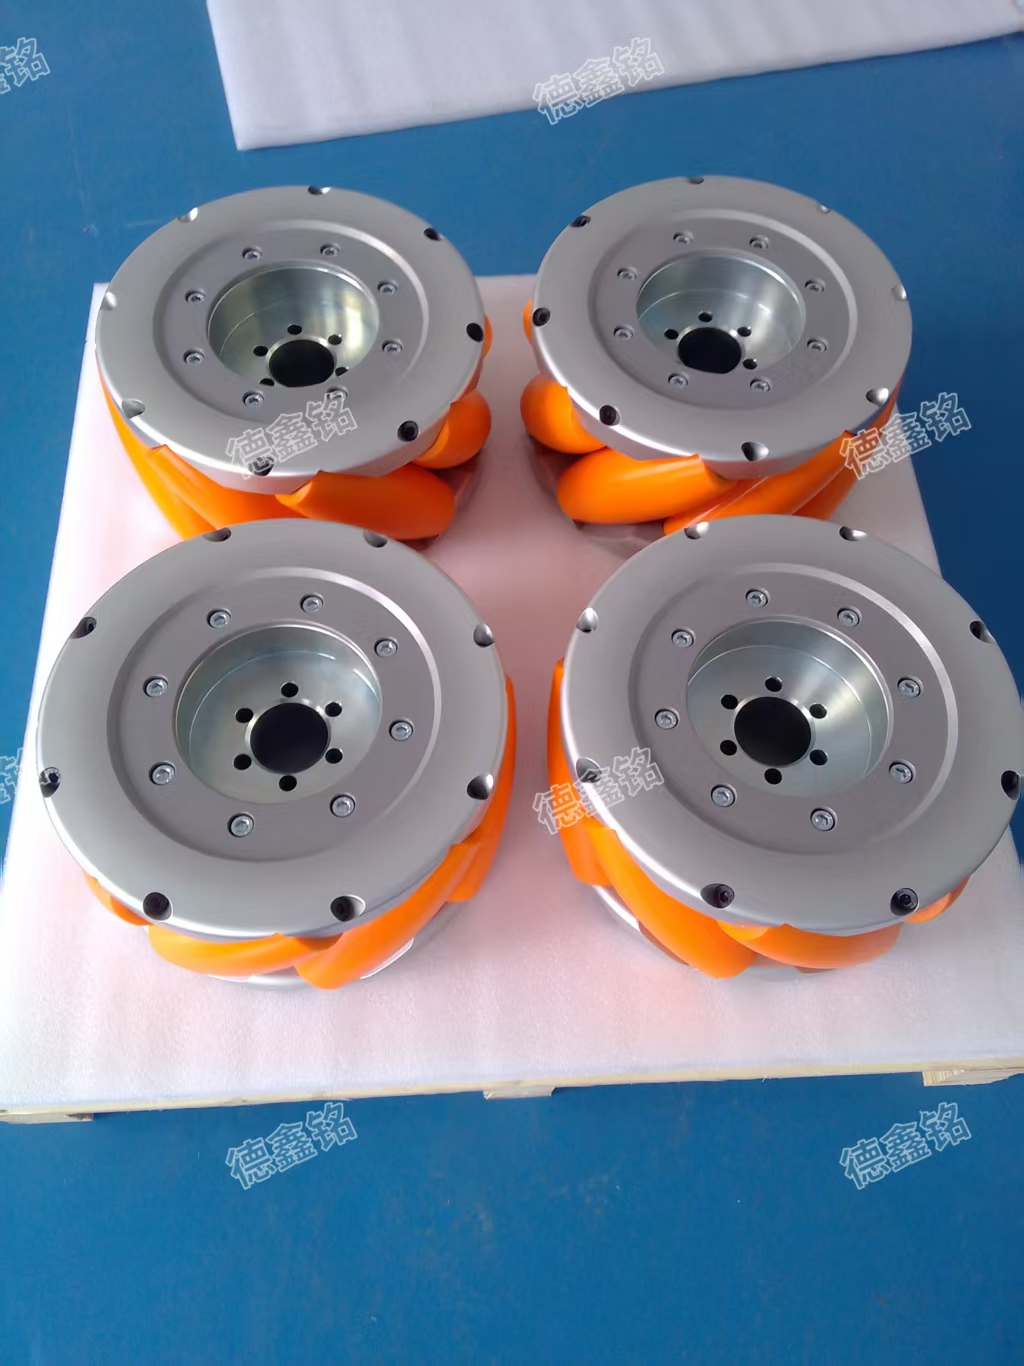
深度解析:麦克纳姆轮打滑、跑偏的核心原因与优化方案
麦克纳姆轮作为全向移动机器人的核心部件,依靠轮体倾斜辊子的矢量分力叠加,实现前进、后退、横移、斜行、原地旋转等全方位运动,广泛应用于AGV小车、移动机器人、智能搬运设备等场景。但在实际运行中,打滑、轨迹跑偏、斜向漂移、直行偏移是最频发的故障问题,直接导致定位精度下降、运动轨迹失真、设备运行卡顿,严重影响设备稳定性与作业效率。 不同于普通万向轮,麦克纳姆轮的运动依赖四轮速度、受力的精准耦合,打滑与跑偏并非单一故障,而是机械结构偏差、电控驱动误差、环境工况干扰、算法适配缺陷四大维度问题叠加的结果。本文将深度拆解核心成因,针对性给出可落地的硬件优化、算法校准、工况适配解决方案。
2026-06-16
全向移动技术发展史:青岛德鑫铭麦克纳姆轮的诞生、迭代与技术创新
自1972年麦克纳姆轮在瑞典诞生以来,全向移动技术凭借无转弯半径、全域机动的独特优势,成为工业自动化、智能机器人、智能物流领域的核心基础技术。但早期海外原版麦克纳姆轮存在结构易损、适配性差、噪音大、定位精度低、国产化适配不足等诸多痛点,长期制约着国内智能制造设备的落地应用。青岛德鑫铭机械科技有限公司作为国内深耕麦克纳姆轮研发、生产、迭代创新的专精特新企业,立足国内工业场景痛点,依托高校产学研合作,完成了麦克纳姆轮技术的本土化落地、结构性改良、智能化升级与场景化创新,打造出适配中国工业工况、性能赶超传统进口产品的国产麦克纳姆轮体系。本文以行业技术发展为宏观背景,聚焦青岛德鑫铭品牌,系统梳理其麦克纳姆轮产品的诞生初衷、迭代历程与核心技术创新,展现国产全向移动技术的突破之路。
2026-06-05
工业AGV核心部件:麦克纳姆轮的负载设计与耐用性优化
在工业AGV、AMR全向移动设备中,麦克纳姆轮是实现零回转半径平移、多维柔性移动的核心承载与运动部件。区别于科创竞赛轻量化轮组,工业级麦克纳姆轮需长期适配重载搬运、连续启停、地面颠簸、高频换向、24小时不间断作业的严苛工况,其负载承载力、结构稳定性、耐磨寿命直接决定AGV的作业效率、运行精度与整机使用寿命。多数工业AGV跑偏、轮体开裂、辊子磨损、承载塌陷故障,均源于负载设计冗余不足、结构选型不合理、耐用性优化缺失。本文结合工业重载工况,系统讲解麦克纳姆轮负载设计逻辑、精准载荷计算、结构优化方案与全维度耐用性升级策略,适配轻型、中型、重载全系列工业AGV设备。
2026-05-26
麦克纳姆轮全面检修与科学保养指南
麦克纳姆轮作为实现设备全向移动的核心部件,凭借其独特的辊子结构设计,广泛应用于AGV机器人、自动化生产线、仓储物流设备等工业领域,其运行稳定性直接决定设备的作业效率与使用寿命。科学的检修与规范的保养,不仅能有效规避故障停机风险,还能大幅延长麦克纳姆轮的服役周期,降低设备运维成本。本文结合工业实际应用场景,详细拆解麦克纳姆轮的检修要点与保养流程,为行业从业者提供专业、可落地的操作指南。
2026-05-19
青岛德鑫铭麦克纳姆轮:技术革新赋能全向移动工业新场景
在智能制造、智能仓储、特种装备高速发展的当下,全向移动技术成为工业自动化升级的核心关键,而麦克纳姆轮作为全向移动设备的核心配件,直接决定了AGV搬运机器人、智能移动平台、特种作业设备的运行精度、稳定性与适配性。青岛德鑫铭机械科技有限公司深耕麦克纳姆轮研发、生产与定制领域多年,依托校企联合研发体系与精密加工工艺,打造出高精度、高载荷、高稳定性的工业级麦克纳姆轮系列产品,打破传统轮系技术局限,广泛适配多行业高端工况,成为国内工业全向移动配件领域的优质品牌。
2026-05-09
机器人自由移动的秘密,藏在麦克纳姆轮里
普通车轮只能实现前进、后退、转弯,无法做到原地横移、斜向滑行、零半径旋转,这也是传统移动设备的局限。而很多智能机器人、仓储AGV、竞赛机器人能实现平面无死角全向移动,灵活穿梭在狭小空间,精准完成对位、避障、微动作,核心秘密就藏在麦克纳姆轮这款特殊的“黑科技车轮”中。它不靠转向机构改变行进方向,仅凭独特结构与力的精准调控,解锁了自由移动的所有可能性。
2026-04-30