平等互利,相互协作,在持续合作中共同发展。
行业知识
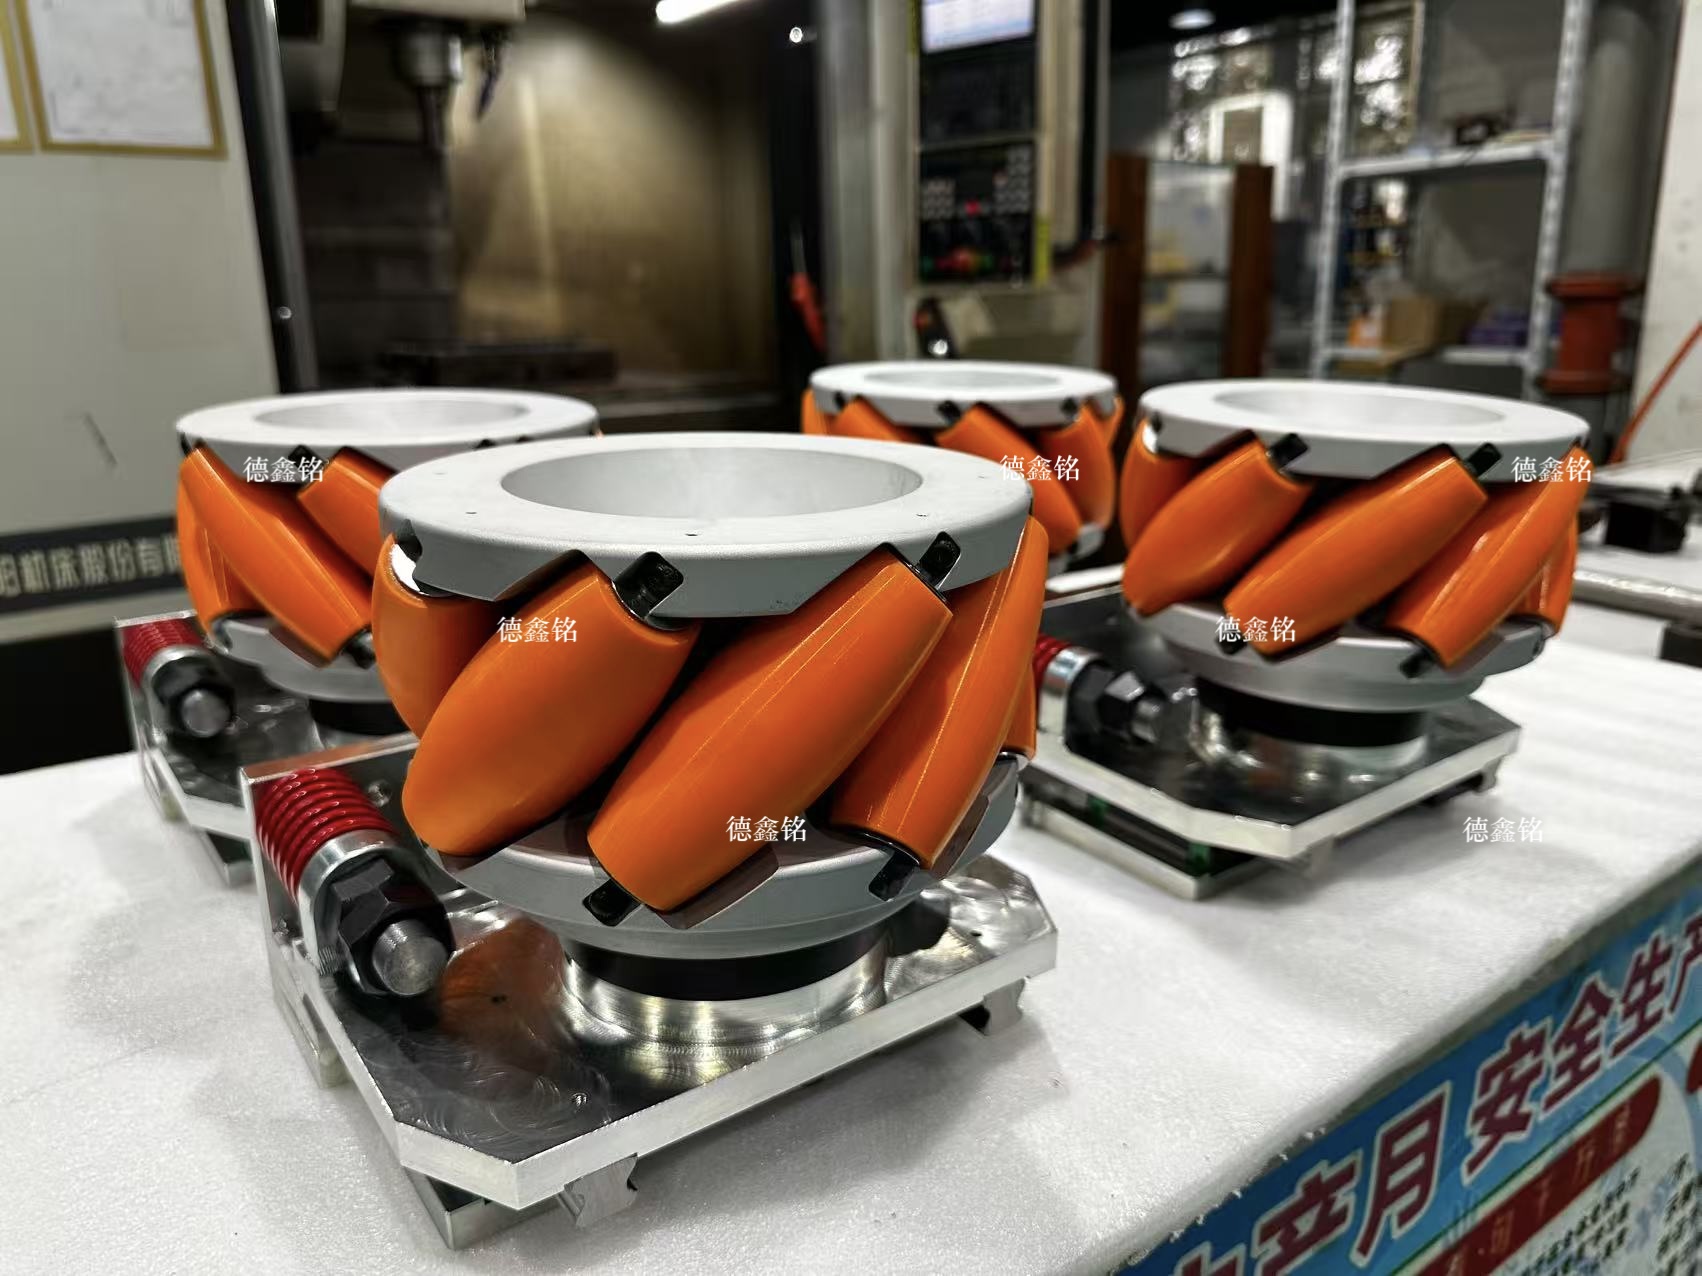
麦克纳姆轮:全向移动技术,解锁工业机器人的空间自由度
在智能移动机器人领域,运动自由度直接决定设备的场景适配能力。传统移动机器人依靠差速轮、舵轮实现移动,运动轨迹受到物理空间的严格约束,一旦进入工位密集、布局复杂的场景,移动效率会大打折扣。麦克纳姆轮作为成熟的全向移动解决方案,打破了常规车轮的运动限制。很多企业在规划自动化项目时,容易只关注它横向移动的直观效果,却忽略这项技术背后的系统工程价值、适用边界以及国内产业链的发展现状。本文从工程落地角度,解析麦克纳姆轮技术特点、应用取舍、产业生态与发展机遇。
2026-10-27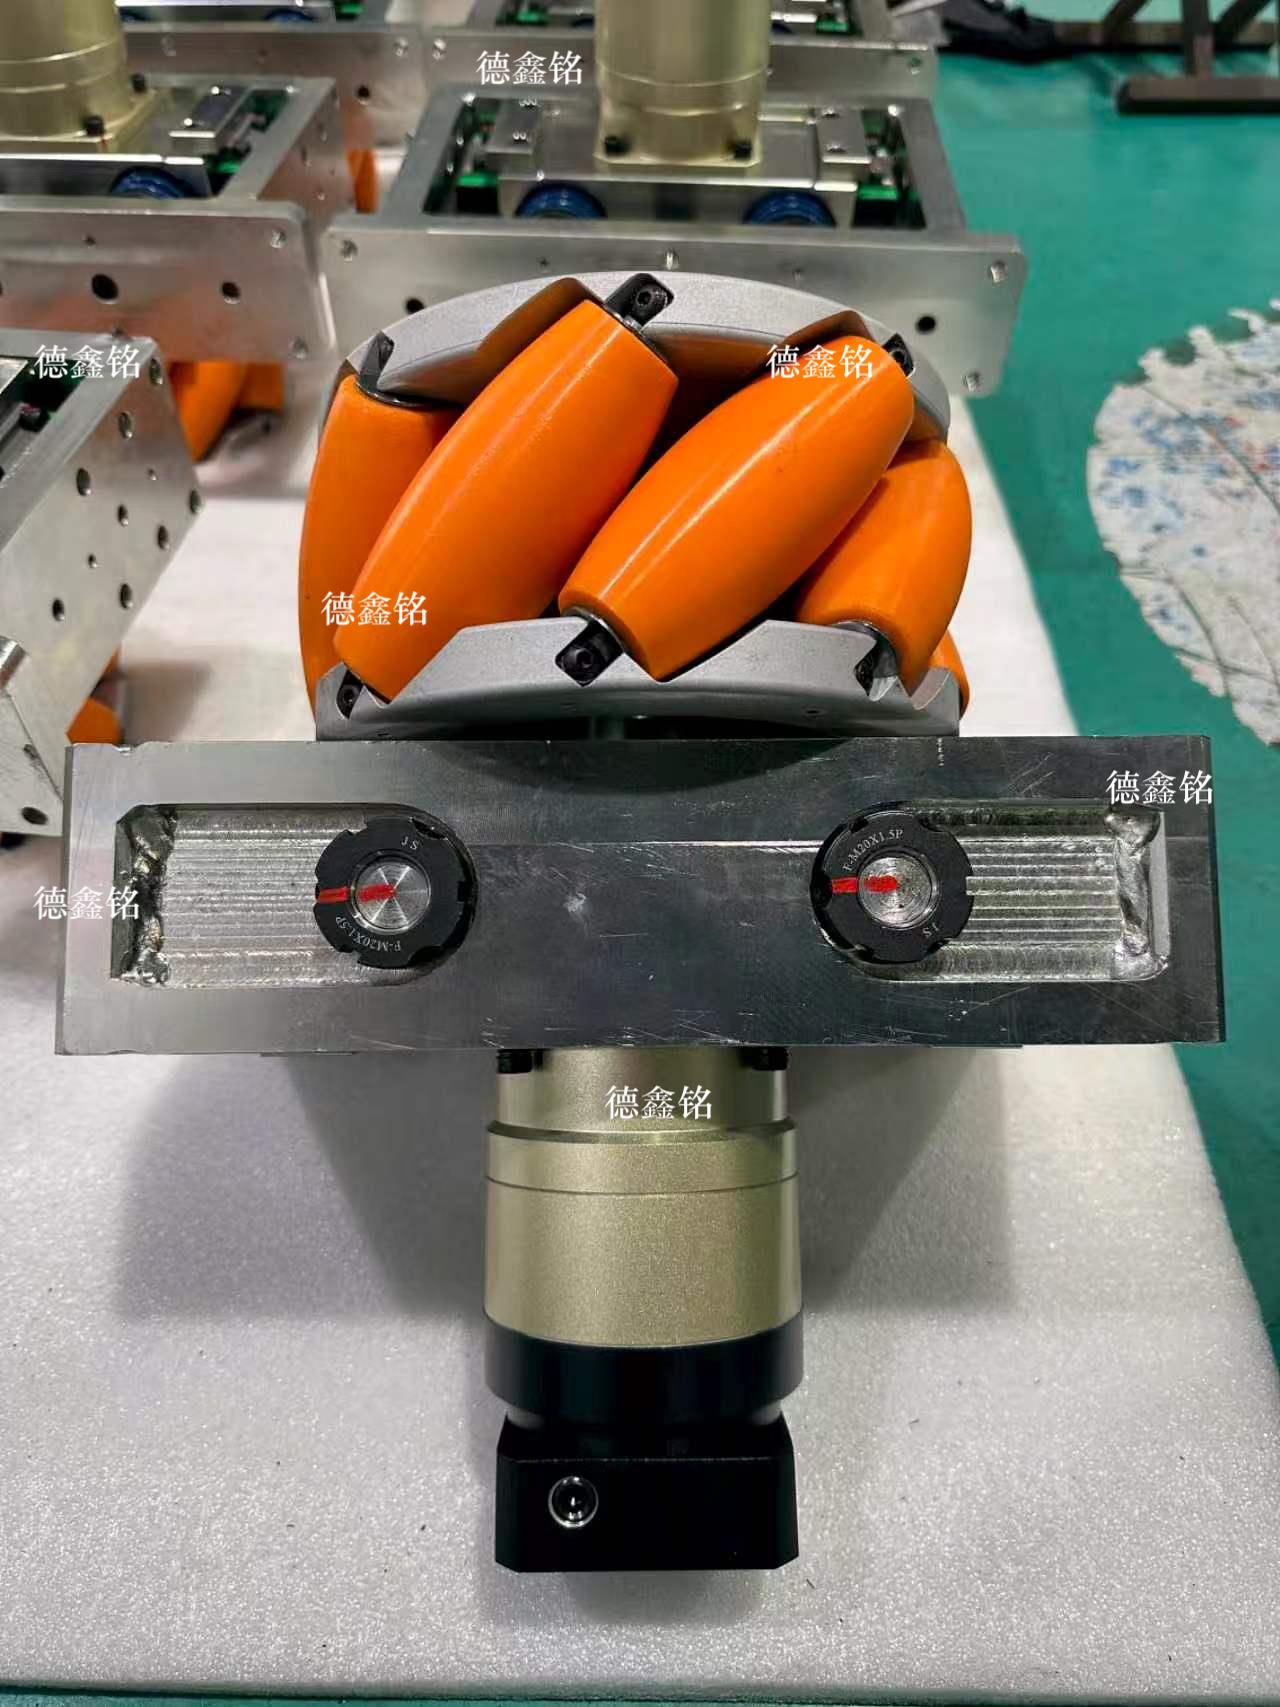
从柔性物流升级看麦克纳姆轮:适配智能制造战略的移动解决方案
当前,制造业数字化转型、智能仓储升级已经成为国内产业发展的核心方向。依托《“十四五” 智能制造发展规划》等政策引导,国内工厂正在从传统大规模流水线,转向多品种、小批量柔性生产模式。产线迭代过程中,车间空间紧张、工位布局频繁调整、物料转运路径复杂等问题日益凸显。传统轮式搬运设备只能直行、转弯,在狭窄工位很难灵活作业,而麦克纳姆轮全向移动技术,正是解决这类场景痛点的关键装备技术之一,也是国内 AGV、移动机器人国产化升级的重要一环。
2026-10-22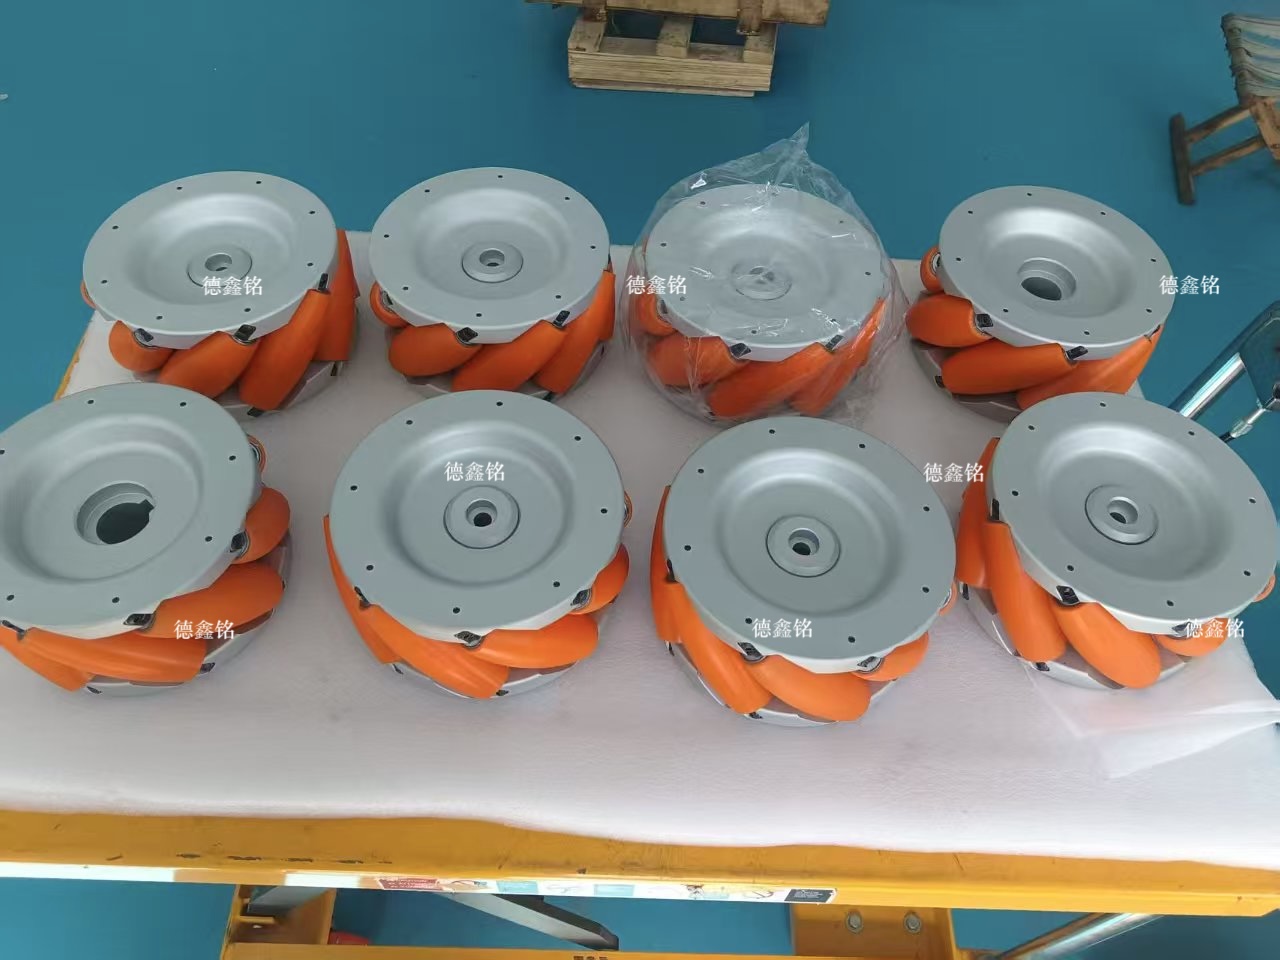
跳出 “转弯难题”:麦克纳姆轮重新定义工业移动机器人的空间逻辑
在新型工业化与新质生产力的推进进程中,很多制造企业在智能化改造时会陷入一个容易被忽视的矛盾:厂房空间是固定的,但生产需求越来越柔性。新建厂房可以提前为 AGV 规划宽阔通道,而大量存量车间、精密装配工位,空间寸土寸金,产线随时需要调整。传统移动机器人受阿克曼转向、差速转向的物理限制,必须预留转弯空间,一旦产线布局迭代,整套物流路径就要跟着改动,改造成本高、灵活性不足。麦克纳姆轮技术的真正价值,不只是 “可以横着走”,而是从底层重构移动装备的空间适配能力,为柔性产线提供一种轻量化的智能化改造路径。
2026-10-20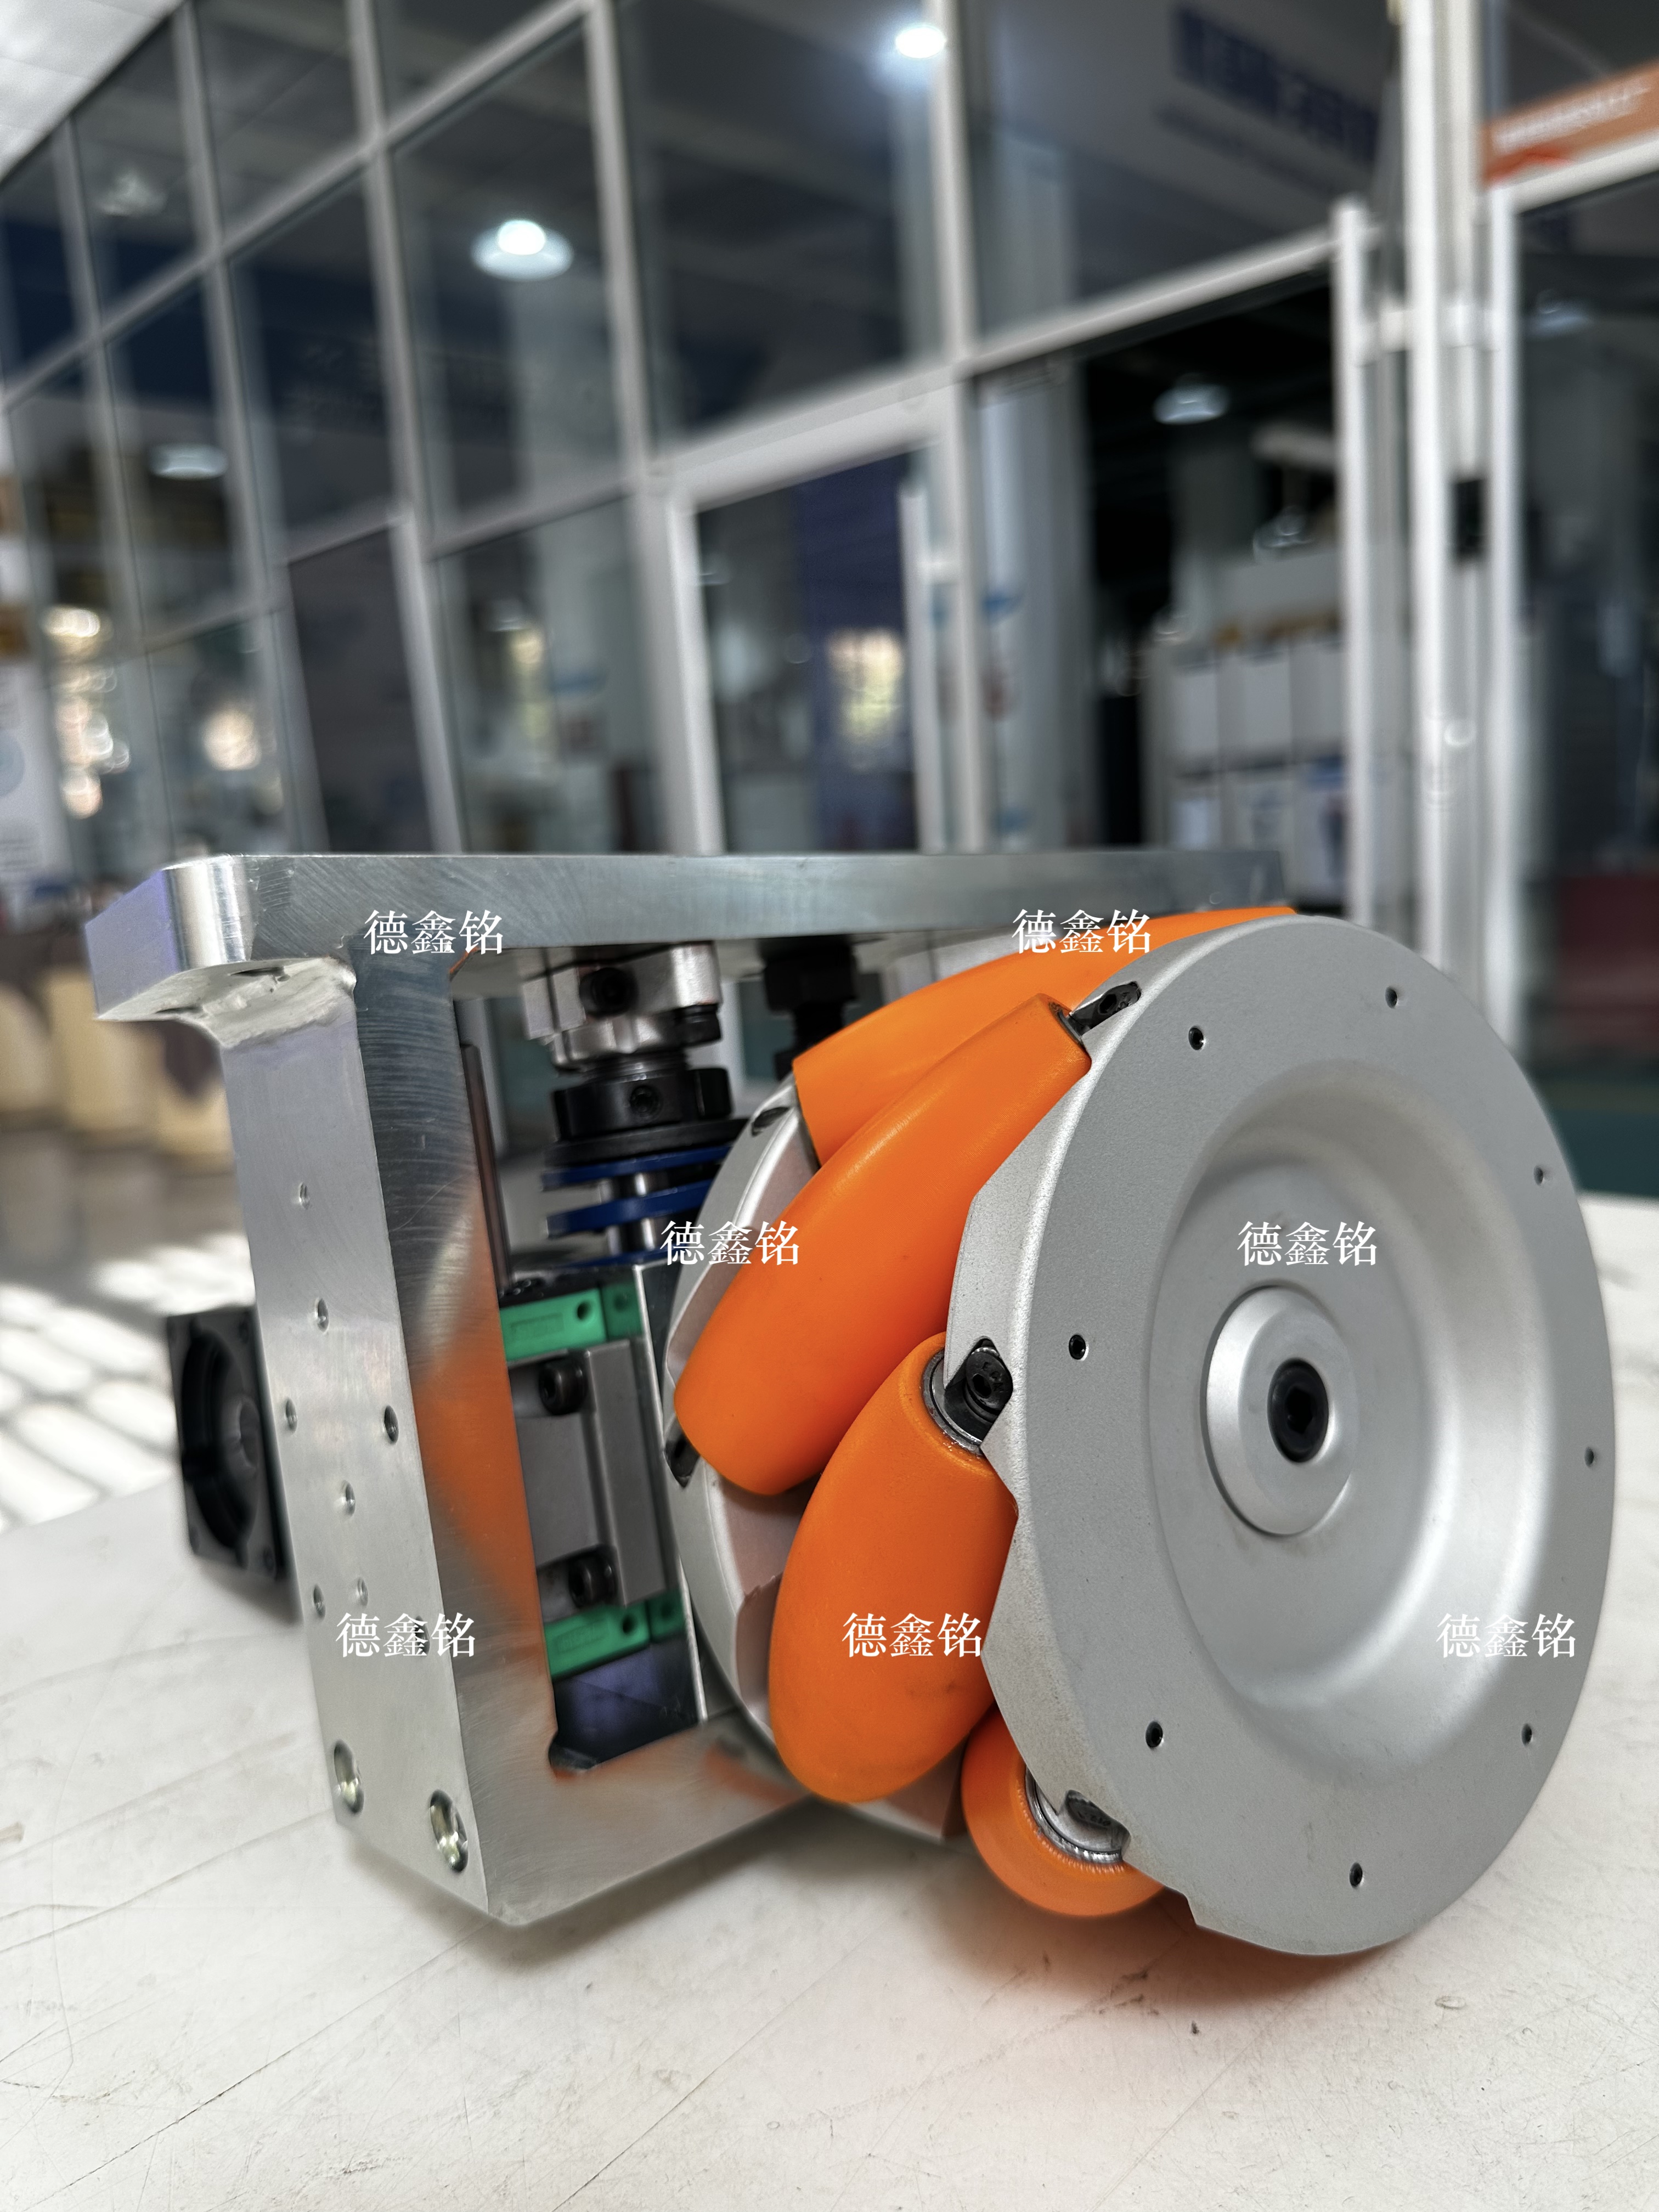
解锁全向移动黑科技:麦克纳姆轮如何赋能智能移动装备
在推进新型工业化、发展新质生产力的大背景下,制造业数字化、智能化改造持续提速。车间物料转运、工位对接、仓储调度,对移动装备的灵活度、空间利用率提出更高标准。传统轮式设备受转弯半径制约,在狭窄工位间需要反复倒车调整,制约生产流转效率。麦克纳姆轮作为全向移动装备的核心零部件,无需转向机构就可实现横移、斜行、原地回转,成为 AGV、自主移动机器人的重要硬件方案,契合当下智能制造的产业发展趋势。
2026-10-16
巧构机械之力:麦克纳姆轮如何重塑机器人全向移动能力
智能制造与机器人产业快速迭代的背景下,移动底盘的机动性会直接决定自动化设备的作业上限。面对厂房工位紧凑、仓储通道狭窄、设备对位空间有限等现实难题,传统车轮方案常常受转弯半径制约,作业灵活性难以满足复杂工况需求。麦克纳姆轮作为全向移动领域的代表性机械方案,依靠独特的辊子结构,实现横移、斜行、原地回转等多维运动,现已大量应用在工业 AGV 平台、特种装备、科创实践等场景,成为自动化移动领域值得关注的核心部件。
2026-10-12
突破转向限制:认识全向移动神器麦克纳姆轮
在日常生活中,无论是汽车、电动车还是普通推车,想要改变行进方向,都必须依靠转向结构,并且需要预留一定的转弯空间。这是传统轮式移动设备的固有局限。然而,在智能仓储、工业自动化和机器人竞赛中,有一种特殊车轮彻底打破了这一规律。它无需转向、无需掉头,可以实现直行、斜行、横向平移、原地自转等全方位运动,极大提升了在狭小空间内的移动灵活性。这种神奇的机械结构,就是麦克纳姆轮。它凭借简洁巧妙的机械设计与经典的力学原理,成为现代全向移动机器人的核心基础部件。
2026-10-09